2022年11月19日 星期六

dRehmFlight F-35 Building Record

9/7 DIY飛行控制器....

很屌的案子,感覺不難就著手淘零件。
在等待零件的時間裡大致把程式看過,嚴格來說,這東西應該比較接近陀螺儀而不是飛控。沒有自動飛行這類功能,但是有一個很大的好處是可以隨便改變混控的方式,就可以做出一些奇怪的飛機。
目前剛完成焊接工作,不難。程式原始碼也很簡潔,而且打包的很好,完全沒遇到library還要自己安裝的困擾。
我第一台打算做https://youtu.be/tlD0C5CrWcA
這台VTOL的F-35板機,等搞定在分享。


9/12 台版Tennsy 4.0燒掉了!

今天燒掉第二片,一模一樣的狀況,都是跑大約一兩分鐘之後當掉,然後重新boot又OK,然後又幾分鐘當機,幾次之後就死掉了。

我檢查了好幾遍接線,確定都沒問題,USB 5V的接點有切掉改用外部,外部電源也很乾淨。
想了很久,我覺得唯一可能就是TLV75733P 可能規格不符合。因為我跑的程式需要很大量運算,需要的電流比較大就導致不穩定,最後掛點....
一片一千多的開發板莫名其妙的掛點了!還掛了兩片


10/7  拿到美國郵購的原廠Tennsy 4.1了,直接在原廠網站買,100%貨真價實


11/16 終於開始動工了,首先直接灌程式跑看看,然後測溫度,其實跟之前台版的差不多。

接著把之前的電路板位置稍微改一下,還好4.0跟4.1前面的腳位完全相同,所以只要把傳感器的座往後延伸一點就可以了


這次拿到的原版Teensy 4.1 跟手邊台灣買的Tennsy 4.0自系對比了電源晶片,發現除了上面的雷射刻字不同之外,腳位也不同。台灣買的有六個焊點,跟網站說明相同,但是美國版的卻有8個焊點,但是說明裏頭4.0根4.1用的都是TLV75733P。

下面是實拍照片


所以合理推斷,原廠可能有發現這個IC功率不夠後來換掉,而台灣買到的是舊版。不過無論如何,還是把供電電壓降到4.6v以防萬一。所以我用了網路上隨便買的MP1584 DC-DC可調模塊,大概跟下面的差不多,DIY了一個4.6v的BEC


除此之外,又想到也許是原本HITEC接收機輸出的是數位訊號,可能導致運算附載比較大,所以這次改用FUTABA原廠接收機,這樣輸出的PWM時脈則一定是標準RC PWM,畢竟FUTABA是規格創造者。

 11/19 好不容易把三個Hobbywing Xrotor 10A ESC焊再一起,接上電。伺服器都正常運作,但是ESC沒反應。原本以為是輸出的PWM超過上限,後來看程式碼才知道他只支援OneShot125,而Xrotor這種舊款ESC則不支援。煩死了,明天再換上新的4in1。

相關資料: 

    Hobbywing Xrotor 10A 詳細review 

    Hobbywing Xroror 10A 刷 Blheli (考慮過,太麻煩,手邊的探針尺寸不合,不過有機會還是會試試看)

11/20 無聊去看了一下Teensy的討論區,用關鍵字搜尋了一下,找到了一個比較確定的答案關於功率晶片的事情 連接

簡單的說,就是外部電源不能超過5v,如果5.6v會直接燒掉。的確,當時我手邊的電源就是5.6v。我還在想說10%的電壓差應該沒問題。看來也許台灣買的4.0將來有機會還是可以繼續嘗試,畢竟便宜一點點。

11/22 昨天看了這個影片 ,還有dRehmFlight在RCGroups裡的討論串,都提到電源品質的問題。所以今天買了電容跟二級體,依照YT裏頭的教學 DIY了保護電路,這樣子應該便宜的DC-DC應該也很穩定了。理論上,電容可以消除波文,而二極體則可以吸收突波。我有買崩潰電壓5.2v跟5.6v。後來還是決定如同YT使用5.6v。


11/23 今天終於把所有的硬體安裝完畢了。非常幸運,在不改程式的狀況下,所有的伺服器方向都剛好正確。不過在製作過程中馬達共振得很厲害,一開始以為是電變一個通道有問題,後來換了一個通道還是一樣,所以就朝剛性處理。

主要是副翼活頁增強,除了原本傳統的話葉片之外,另外使用影片教學的熱熔膠法加強。


另外就是陀螺儀感應器增加了鉛片跟海綿厚度,讓他更能夠抵抗震動。


最後雖然有解決掉共振的問題,但是第一次試飛就發現預設的感度實在太高。可能是因為我使用的是珍珠板,跟老外用的模型板(珍珠板但是兩面有紙)的重量輕很多。所以預設的PID還是得調整。

2022/11/23 晚上: 接上電腦,直接把PID全部砍半,然後用手抓著測試一下,感覺非常OK。等哪天老婆不在的時候再來試飛,免得又罵太吵。


2022/11/25 第一次成功停懸,猜測都是對的,把PID直接砍半就可以飛了,雖然感度還有一點點高,但是起碼人肉陀螺儀的加持下,飛行是沒問題的。這次還把腳架做了加強,之前用1.5mm碳纖棒,在起飛前的一瞬間會因為彈性的關係,整台飛機搖晃而影響。這次直接再黏一隻3mm碳纖棒就沒問題了。


22/11/29 今天真是風和日麗的好天氣。幾乎無風,很順利的就起飛了,停懸模式比想像的還要穩定,但是切換到飛機模式只能說...有夠難飛。主要是重心太後面了,導致機頭根本壓不下來,轉彎也轉不動,又沒有rudder。飛一會就很容易整台飛機"站"起來,然後非得翻整個觔斗重新回到平飛,沒辦法靠升降舵下壓來回復平飛。試了兩趟隨後放棄...下次把電池往前挪應該可以改善。


22/12/20 終於放晴,今天只有測試把電池往前移動到照片裏頭衡的黑色位置。結果如預期好飛很多,但是感度過於敏感導致舵面一直修正的情況還是蠻嚴重的。雖然飛起來沒感覺,但是光聽聲音就知道伺服器一直在震動。只是原因到底是剛性不足還是感度太高,就還要再研究看看。


22/12/30 

從大陸買到的小型示波器到了,第一件事就是測試BEC的突波跟紋波狀態,沒拍照,用寫的簡單解釋一下。

簡單的說,開發板燒掉的原因找到了,就是伺服器。BEC無論是好盈還是自製,甚至只接DC-DC,在插電突波跟紋波表現都還OK,但是一接上伺服器就全掛了,好盈的稍微好一點,但是毛刺的上下高地也快要6-700mv,DC-DC甚至破1v。難怪之前只要伺服器一動作就把開發板燒掉。但並聯在電路上的電容瞬間完美解決這個問題...難怪後面就沒燒。

不過應該還是要把伺服器跟開發板電源分開才是王道。至於電壓應該不需要調到這麼低。可能標準5v就可以了。

2022年10月31日 星期一

VTOL 2號機


 自從有了一號機的製作經驗之後,二號機相對就容易很多。這次針對電磁干擾的問題,最後還是選擇把他架高。不過未來也許可以考慮乾脆把GPS跟磁羅盤分開安裝,畢竟GPS比較沒有電磁干擾的問題,不用架高也可以稍微省點風阻。


這次有設計一整套的改裝零件。


測試飛行:


第二次試飛,跟第一次一樣在降落的時候突然失去動力,下面是墜毀前一瞬間的飛行紀錄

紅色的是我操作的油門大小,當我發現失去動力的時候的確是有補油門。
藍色跟黃色的線是前面的兩顆馬達,其實在我感覺的失去動力之前,飛行控制器就已經給出全油門的訊號。
後來換過ESC,又對調過馬達都是一樣的情況。即使只是靜態停懸,如果不去檢查log的話就感覺不出來,因為還沒達到極限。如果是戶外動態飛行,耗電量更大就會過載。
最後是調整了一下重心跟馬達的相對位置才解決。很難想像重心只差了一點點就會造成馬達附載不平衡甚至墜毀。看來2kg對於四個2212的馬達算是極限了。

這次試飛取得了比較明確的耗電數據,停懸大約28-29A,飛機模式大概10A就可以平飛巡航,巡航速度約60kmh。
全速大概20A,速度沒測。起飛重量2Kg,電池容量是3S 8400mAh。保守回推的話大概可以飛40分鐘以上含起飛降落。航程就是40公里了.....
下次打算測試全自動駕駛,包含全自動起降跟繞圈....

心得:
    這次用的停懸馬達是2212 應該是900kv,以前用在DJI上頭。螺旋槳我試過摺疊獎(大概11吋),APC10x5.5 APC11x4.5。停懸電流試APC 11x4.5最好。大概比10x5.5降低了3A左右,我看飛控的輸出PWM也降到大約1750左右。但由於輸出還是接近極限,所以重心的位置對前後馬達的負擔相當敏感,有點難調整。
    說實話,2212抬2kg實在太操了,我猜就算用最爛的2217應該也會改善不少吧。問題是手邊馬達太多,再買的話又浪費了。再看看吧!
    22/11/16 舉升的動力改用最便宜的XXD 2217/950KV 配11x4.5 APC,測試結果是總耗電略增了一安培,但是油門輸出反而降了一點。應該是轉速比較高,所以送出的油門訊號反而低一點。而耗電增加則是馬達跟槳重了一點(起飛重量2.29kg, 大約重了100g)。所以可以下結論是2212/900kv + 11x4.5 APC跟2217/950kv +12x4.5 APC的效率在這個重量附近幾乎相同。但是後者可以在未來多增加一點額外的payload,而前者則是極限因為PWM訊號已經接近2000極限。


22/11/29 今天測試loiter飛行模式,以及飛行時間,第一次比較順利,一組電池4200x2 飛了兩次起降,各11分鐘,下來電壓3.75。因為幾乎無風,所以loiter模式順利,但還是感覺的到逆風會催油門,而且高度會增加,一轉順風反而收油門調高度。但弱風下無所謂。
第二次飛行就沒這麼順利了,特別是轉順風的時候高度會掉很快,到後面會因為高度掉太多而急遽拉升,剛好機頭又轉乘順風導致拉升過快。所以變成需要手動介入去調整升降。而且耗電也會多很多。這次差點摔掉,只是剛好轉頭看到電壓已經過放緊急降落才救下。
電池部分還需要更進一步改善,至於順逆風的問題則要研究一下增加空速館是否能改善。
另外就是飛機的loiter模式是以切換時的那點為圓心順時鐘繞圈。如果中途有介入,都不會改變最初設置的高度跟中心。所以放開之後還是會回去。
至於介入控制,油門跟方向都OK,緊急的時候還蠻好用的。

22/12/20 終於放晴,今天可以測試空速管以及新的電池。新電池是由SONY VTC6的拆機電池組成,價格還不錯,組裝前有做過一次放電測試

性能相當穩定,下面兩條是拿舊電池比對。標示容量是3000mAh. 實測的容量是2500@5A 截止電壓3.1v。所以這個電池應該是接近全新,因為依照官方的圖,都是測到2.8v截止。
因為考慮到這個電池的工作電壓會壓降得很厲害,所以我把電池包成4S3P,電池包重量是590g。(原本是用3S 4200mAh x 2,重量745g),從規格上是完勝鋰聚合電池。

測試情況非常理想,飛了20分鐘下來量還有3.8v,大約消耗4000mAh。飛行表現非常有力又不至於過載。跟預期一樣剛開始一兩分鐘電壓還很高的時候有點動力過大,飛一下子之後就很明顯手感軟下來,然後就維持在一個蠻不錯的動力。
我這次還買了另外一款MOLICEL 21700 4200mAh,號稱45A大電流放電。實測約3500mAh@5A 3.1v截止。

也是號稱全新拆機電池,性能也是很穩定,估計也是沒有循環過。(我曾經有買過另外一款拆機電池,測出來就高高低低落差有點大,那種應該就是使用過的)
只是這款電池還沒組裝,12cells就840g,孩在考慮要怎麼使用。
所以目前飛機的設定是同時可以使用3S(Li-po)配置跟4S(Li-ion)配置,完全不用修改...

至於空速管,真的是不測不知道。今天福德公園風標全滿,估計風速至少30kmh以上。平常這樣的風大概就要打道回府,這次我就是要測試Loiter模式是否能夠因為空速計安裝改善。
先說明一下沒有空速計遇到的問題。Loiter模式就是定點全自動繞圈,如果遇到風大的時候,因為空速只有GPS的地面速度。飛控為了要維持速度,所以遇到逆風的時候會補油門,反轉順風反而收油門,導致於逆風轉順風會掉高度甚至失速。
理論上裝了空速計,飛控就會試著維持空速而非地面速度。從而解決順風失速的問題。測試結果超讚。
今天風真的很大,我記得預設Loiter速度應該是60kmh左右,逆風的時候幾乎快停在天上,然後看著飛機很小心的以蟹行的方式慢慢轉到順風,聲音是聽不出來,不過掉高度的情況真的好很多。完全解決順逆風飛行的問題,而且我很訝異Ardupilot程式控制得非常好,整個在大風轉彎的過程都很順暢,(至少比我厲害)可以用相對很慢的速度完成整個流程。

目前飛行穩定性跟飛行時間距離都一定程度達到要求了,除了硬體的compass以及電流計一直都怪怪的之外,其他大致都OK了。
接下來就是全自動的飛行規劃。關於飛行規劃的功能,我有用多軸先大致測試了一下各種航點飛行,以及動作指令的反應。介面還算直覺,只是飛機因為一飛就很遠,出了問題大概就沒有撿回來的機會,所以還是得慎重點。
至於安全問題,我看了一下衛星地圖,福德公園附近直覺上很多路,但實際上一半是墳墓,另一半是樹林。反正安全第一,飛丟了就算了,最多是砸"死人"而不要把人砸死就好。

22-12-22
今天完成第一次的全自動飛行。主要測試了VTOL_TAKEOFF 跟 VTOL_LAND這兩個模式。VTOL_TAKEOFF比較特別,他會垂直起飛到設定高度之後轉成平飛模式,如果下一個航點沒設定,就會依照最後方向飛出。如果下一個導航點有的話,他會飛出去之後再轉向。
這點影響到如果起飛點附近有樹,要控制好起飛目標高度或者起飛的時候要控制一下頭部。我是看有可以設定方向,但是無論怎麼調整最後都會是0。
VTOL_LAND比較單純,就是憑飛機接近的時候轉成垂直。如果目標高度設為零的話,似乎他就是隨便挑個高度,這個部分要在測試。
其他關於fly to 昨天試過了,LOITER航點有三種,一種是算時間,這幾次主要都是用這種。另外兩種還要研究。
最後發現一個問題是如果任務結束之後,就無法重新開始。我今天試又飛了一圈才能重新開始。如果任務被中途中斷則沒有這個問題。
任務啟動的方式也很好玩,我用MISSION START之後,手動Arm,這時候全部由非控接手。我是選擇把油門居中以防止突發狀態。只要模式選擇一切換就會立刻中斷任務。至於搖桿好像只是介入操作,並不影響任務。
另外如果VTOL_LAND回到點的高度太高,降落過程有風險,主要是因為有GPS定位,所以風吹的話會因為PID調不好而有共振擺盪現象。今天有發生過,就趕緊中斷手動降落。

22-12-23
VTOL實驗機準備退休,這台2號機也陪伴我不少時間,目前已經實現全自動飛行功能。大致上Ardupilot跟Mission Planner的功能都摸得差不多了,這台實驗機的外接磁羅盤跟電源感應器一直有問題,所以趁這個機會重組一台,順便把飛控拔起來徹底檢查一遍。
今天打算拍一些影片,結果沒注意到背在背上的攝影機會干擾磁羅盤,一開始用便宜RUNCAM先試,桿擾比較小沒發現。最後一趟換成Insta360,干擾超強,起飛之後直接去掛樹。飛機是撿回來了,可是相機找不到...殘念。
特別感謝幫忙協尋的飛友以及超熱心幫忙鋸樹的路人甲(高師父)
PS:耶誕節Insta360 ONE RS剛好特價,加上PayPal付款減5%,網路找到的優惠再加送一顆電池,一共$14211。蠻划算的,乾脆直接升級。
影片是墜機前最後一次飛,墜機的影片隨著我的Insta 360一起消逝了。


下一台飛機當然是要做的帥帥的阿,整台3D列印是免不了的,這樣才能與眾不同。麻煩的這個翼展的飛機太大,PID沒辦法用吊掛的方式調整。一直以來都是用預設值,風大還是不太行,這個要想辦法。
飛控的外接磁羅盤跟電壓電流感應一直有問題,我懷疑是不是飛控本身已經快掛了,不然哪有連掛兩個外接磁羅盤的道理。

2022年9月8日 星期四

VTOL 1號機製作

 這台Quadplane VTOL 4+1弄好好久,今天終於試飛成功。

嚴格說起來,是失敗之後就丟在旁邊快一年之後才又重做一次。


這張照片是2021/8/9號拍的,因為不太想去切割機體,就只是想辦法把所有的東西黏上去而已。最後試飛的時候發現機體剛性太弱,沒辦法撐住兩根棍子的扭曲。這台飛機就這樣放在角落一整年。


這張是2022/8/25拍的,這次狠下心把機體切開來安裝縱向的補強桿,順便把ESC換成四合一的版本,線路瞬間簡化了不少。


這張是2022/8/27拍的,已經把所有線路都整理好,並且列印了起落架,但是還沒試飛。

接著就是在住家附近進行停懸測試。測試期間發現這個GPS模組裏頭的磁羅盤似乎已經故障,校準了幾次都失敗。所以又翻箱倒櫃找了一個很久沒用的,這棵GPS晶片是型號是9M,比原本的8N更高檔一些。

在更換的過程中最頭痛的是訊號接頭線路,不同廠牌都各自亂排,要花點時間了解每個接頭的定義然後重新調整。

最後還把固件升級到最新,升級之後預設參數跟原本存下來的有點不同,比對後確認因為固件升級的關係造成的。

另外就是機體的設定要選X而不是H,這點很奇怪,如果選H的話就一直原地打轉。除此之外都是預設值了。

這段期間停懸都OK,但是無論是QHover或者QLoiter都沒辦法定位在空中。另外也在前推螺旋槳拔掉的情況下測試了從停懸模式切換到平飛模式。因為從來沒飛過,所以很小心的去理解切換邏輯。

簡單的說,從QHover或QLoiter切到FBA的時候,油門就變成只控制推進的馬達,而懸浮的馬達就由飛控幫你控制。所以這時候得推全油門盡快讓速度超過失速點。而升降的控制也剛好相反,雖然往後拉是拉頭,但停懸模式下拉頭是向後退,但FBA拉頭卻是告訴飛控要提高高度。所以切換動作在沒經驗狀況下要在腦中模擬一下。

接這2022/9/8就到飛行場實地測試了。測試時發現幾個小問題:

1. 磁羅盤在室內校準之後,在戶外還得再做一次。另外飛控太靠近ESC,起飛之後會一直收到警告,不過好在Pix有兩個羅盤,在換GPS的時候順便把它移動到遠離電線的地方。所以最後沒有影響停懸太多。


2. 螺旋槳向下真的是個錯誤,完全變成割草機,所以後來又改回往上的。

3. 副翼由於被馬達支架擋住一大半,所以原本是把其中一半黏死。但是第一次試飛的時候發現舵面效應完全不夠,在飛機模式幾乎無法控制,所以又設計個橋架把兩邊連起來。


2022/9/9試飛。

這次順利飛行了三次。第一次在加速的時候推油門比較慢,我發現在速度低的時候,即使副翼舵面還沒完全生效,飛控好像會用舉生馬達幫忙做滾轉的動作,所以慢飛也是可以轉彎的。

另外還發現整個平飛過程居然要把升舵拉到底,這跟預期類似。因為在地面停懸測試的時候我就發現到舉升馬達的平面跟飛機翅膀的弓角有點誤差,所以第二次試飛的時候就直接把舵面調整到往上翹來增加浮力。

另外就是動力很不夠,只能90%油門以上才能維持高度,在降低一點就掉高度,連飛控都沒辦法hold高度。

最後就是轉彎半徑有點大,轉彎都是把副翼打到底才能在飛場的場地轉彎。印象中這種情況好像是因為飛控介入的關係。所以從飛機模式切到停懸模式的時候,記得要把升舵放開,不然會瞬間剎車。

可惜這次沒帶到GOPRO,所以就放上完工照片跟地面站畫面


回到家分析log檔案:


結果平飛電流居然超過停懸電流。難怪今天飛行時間有點短。


所以接著我會檢查前推動力系統,看看是不是有問題還是得換更大的動力。
至於主翼弓角-飛控-停懸馬達三者的角度誤差就無解了,因為都已經黏死。反正目前測試是可以飛,就先這樣了。

22/10/11更新: 後來有換到大槳(DJI小白槳)跟馬達之後再去測試,速度沒辦法達到平飛。我看了一下log,大約需要60kmh左右才能穩定平飛,換大槳之後就沒辦法到這個速度。
到此就把飛機拆掉給下一台使用,沒再繼續測試。
基本資料: 翼展1026mm
翼面積 20000cm^2
起飛重量1520g

小筆記:

1. Frame type 要設定成X,即使用的是H也是要設X。不然會原地旋轉 (後來發現,選擇H的時候(Q_FRAME_TYPE = 3),馬達轉的相向是不同的https://ardupilot.org/copter/docs/connect-escs-and-motors.html#connect-escs-and-motors) 但還沒測試

2. Pixhack (應該是V3) 升級過程Platform要選fmuv3  不明原因會timeout ,後來發現原來當韌體下載玩之後,聽到系統"燈等"聲音(像是拔掉usb聲音)時候要拔到再重新插回去,就可以上傳了。(之前missionplanner會提示,不知道為什麼,拔除的提示新版missionplanner就沒了,是從youtube上找到影片發現的 https://youtu.be/RB453-u2MOM?t=751 )

3. 更新到新版本之後 有些預設參數更變,但都是因為新功能而改變。還有一些則是每次開機會變。

4. 少數需要手動調整的參數或者用到的資料如下:

Output 5: Front right motor, counter-clockwise

Output 6: Rear left motor, counter-clockwise

Output 7: Front left motor, clockwise

Output 8: Rear right motor, clockwise


SERVO1_FUNCTION 77 Left elevon

SERVO2_FUNCTION 78 Right elevon

SERVO3_FUNCTION 70 Throttle

5. A typical test flight would be:

VTOL takeoff in QLOITER or QHOVER

switch to FBWA mode and advance throttle over 50% and start flying fixed wing

switch to QHOVER (如果回到QLOITER會立刻剎車)  mode to go back to quad mode and reduce throttle back to 50% for hover.

6. 關於固定翼輔助功能參數 https://ardupilot.org/plane/docs/assisted_fixed_wing_flight.html


2022年5月28日 星期六

巴黎布列斯特泡芙食譜


材料

泡芙麵糊

  1. 奶油        54g  
  2. 糖    4g
  3. 鹽    2.4g
  4. 牛奶        4g
  5. 水    80g
  6. 低筋麵粉        64g
  7. 中筋麵粉        16g
  8. 全蛋液    96g
  9. 杏仁片    適量

1. 將 (1-5) 糖、鹽、無鹽奶油、鮮奶、水放入鍋中,用中小火煮至沸騰冒泡

2. 倒入剛剛過篩好的麵粉,用打蛋器攪拌均勻!這樣的溫度才能讓麵粉糊化,

3. 回鍋再加熱麵粉糊直到底部有點乾

4. 加入全蛋液,用切半的手法來按壓拌勻,最開始倒入會呈現分離狀,隨著壓拌,蛋液會漸漸被吸收,剩下一半的蛋液要分多次加入麵糊,每次都要將蛋液與麵糊拌勻才能再加入下一次,第三次加入,泡芙糊已經漸漸滑順

5. 開始於烤盤上用擠花嘴垂直擠麵糊,撒上糖粉後再撒杏仁片

6. 180度20分鐘 換邊 160度20分 最後160度10分鐘


卡士達餡 

  1. 牛奶        100g
  2. 香草莢    適量
  3. 蛋黃        16g
  4. 細砂糖    15g
  5. 低筋麵粉        16g
  6. 卡士達粉        3g
  7. 奶油        20g
  8. 加糖鮮奶油    20g


1. 蛋黃糊先打好(3-6)

2. 牛奶加上香草莢(1-2)中大火加熱到滾後降溫一點,慢慢倒入蛋黃糊攪拌均勻

3. 倒回鍋子小火攪拌到濃稠之後,鋪上保鮮膜冰到冰箱降溫。

4. 拿出來打軟後加入奶油

5. 拌入打發奶油準備


加糖鮮奶油

  1. 鮮奶油    100g
  2. 細砂糖    2.5g
  3. 海藻糖    2.5g


堅果帕林內醬

  1. 榛果        50g
  2. 杏仁        50g
  3. 砂糖        50g
  4. 香草糖    8.5g
  5. 麥芽糖    16g
  6. 水    適量

1. 榛果 杏仁 160/25先烤過

2. 醬汁加熱去水分後加入果仁,拌炒到有焦糖味

3. 冷卻後用調理機打成醬麥芽糖    16g


 百香果奶餡

  1. 百香果泥        90g
  2. 檸檬汁    10g
  3. 細砂糖    50g
  4. 香草莢    適量
  5. 全蛋液    120g
  6. 奶油乳酪        100g
  7. 吉利丁    2g


帕林內奶油餡

  1. 鮮奶油  180g
  2. 卡士達降     160g
  3. 帕林內醬     160g


2022年5月10日 星期二

崩盤的超精準預測(猜的)...連我自己都嚇到

 這幾天股市暴跌,很慶幸已經處理掉投機股部位,長期持有的股票也將低了一些。原則上現在就是慢慢等待。只是回去看了一下以前自己在軟體內畫下的的技術分析線,突然想到這個線圖好像是好久好久以前畫的,久到都有點忘了是哪時候。

還好我還記得有在一個小小的LINE群組跟朋友聊過。特別回去找了之前留言紀錄,沒想到還真的找到。

因為原始圖片已經早就刪掉了,不過群組內還有縮圖還有時間。至少證明這是自己早期的預測....


看起來這個圖片是在至少2021/7/2號前抓的,比對一下目前線圖,連我自己都嚇了一跳。

局部放大可以看到


七月份其實是下跌的,而上影線剛好頂到我畫的線。之後又走了六個月到18619最高,然後走下坡。我之前隨口說最多在走一年,也是勉強猜中一半。

靠杯...真的嚇死我自己。除了剛剛好的猜對之外,如果依照相同邏輯來預估這波下檔位置,怎麼看也不覺得會停在第一條或者第二條的趨勢線上。(第二條趨勢線差不多跟60個月均線重和)。因為就算是第二條月均線都是之前每波的上緣,因此只能說那邊會有很強的支撐(大約12700-12800點)。


更合理的推測因該至少要到十年線止跌,雖然從舊有的歷史來看,跌破十年線去測試第三條趨勢線的機率頗大。但是最近讀了一點關於新貨幣理論的文章有了新看法。
這波泡沫主要原因是因為貨幣超發,雖然依照巴菲特指數(同步於GDP),但是巴菲特指數並沒有包含市場流通貨幣的數量。如果考慮全球貨幣超額供給,而可預期的這波緊縮應該沒辦法回復到超發前的總額。因此基數的提高,讓巴菲特指標這次爆表誇張,而可預期,由於市場資金供給大量高於歷史,即使考慮為來回收的情況,應該也很難回歸到以往值的下緣。

如果最後真的破十年線才進入末跌段,那麼就真的是鬼故事了。
因為十年線是10800點,而跌破的話先是第三條趨勢線,再來是20年線,目前第三條趨勢線沒有延伸出去,目測到時候大概是九千六左右,而20年線目前是八字頭,過幾個月應該會是九字頭。無論是多少都是很嚇人的數字。

技術分析就是這樣,大致會先點出幾個關鍵點跟關鍵時間,剩下就是機率問題,看你自己要信多少,然後做多少比例準備。

最後則是猜看看這次修正的主跌段大概持續多久,從歷史看,半年到一年半,依照跌幅深淺決定。所以比較合理的進場時機可能會是明年的年中。目前我是打算開始放空股票當成消遣,長期投資股則看情況。

另外就是,每個人畫圖的方式不太一樣,各門各派...最好是自創一派,自己畫圖自己看。因為每個人的邏輯不同,東參考西參考,但是卻不了解分析者的思路,那麼會很容易被誤導。

不過以上內容都是自爽文,如果你不小心看到了,看看就好。此篇文章是寫個自己做紀錄用的。

文末:為什麼最上面那根平行的趨勢線並不是從12682連過去而是低了一點,其實當時在畫的時候,是覺得12682那個位置距離前一個趨勢線有點太遠了,記得大學的時候投資學老師在預估高低的時候有提到超漲跟超跌,大致上就是過熱吧。所以我就捉了一個大致比率下移了一點。這個比率就沒甚麼科學,覺得差不多...就醬子。


2022年4月23日 星期六

吹吸控制電動滑板-成功 2022-04-23


感謝Arduino.Taipei社群裡的Oliver August 以及老朋友Hung Henry大力幫忙,我才能夠在這個周末順利帶小孩去公園玩電動滑板。我家公子真的相當滿意這個東西,一直讚不絕口,而且路上還遇到他學校老師也在遛小孩,就順便好好介紹了一番。


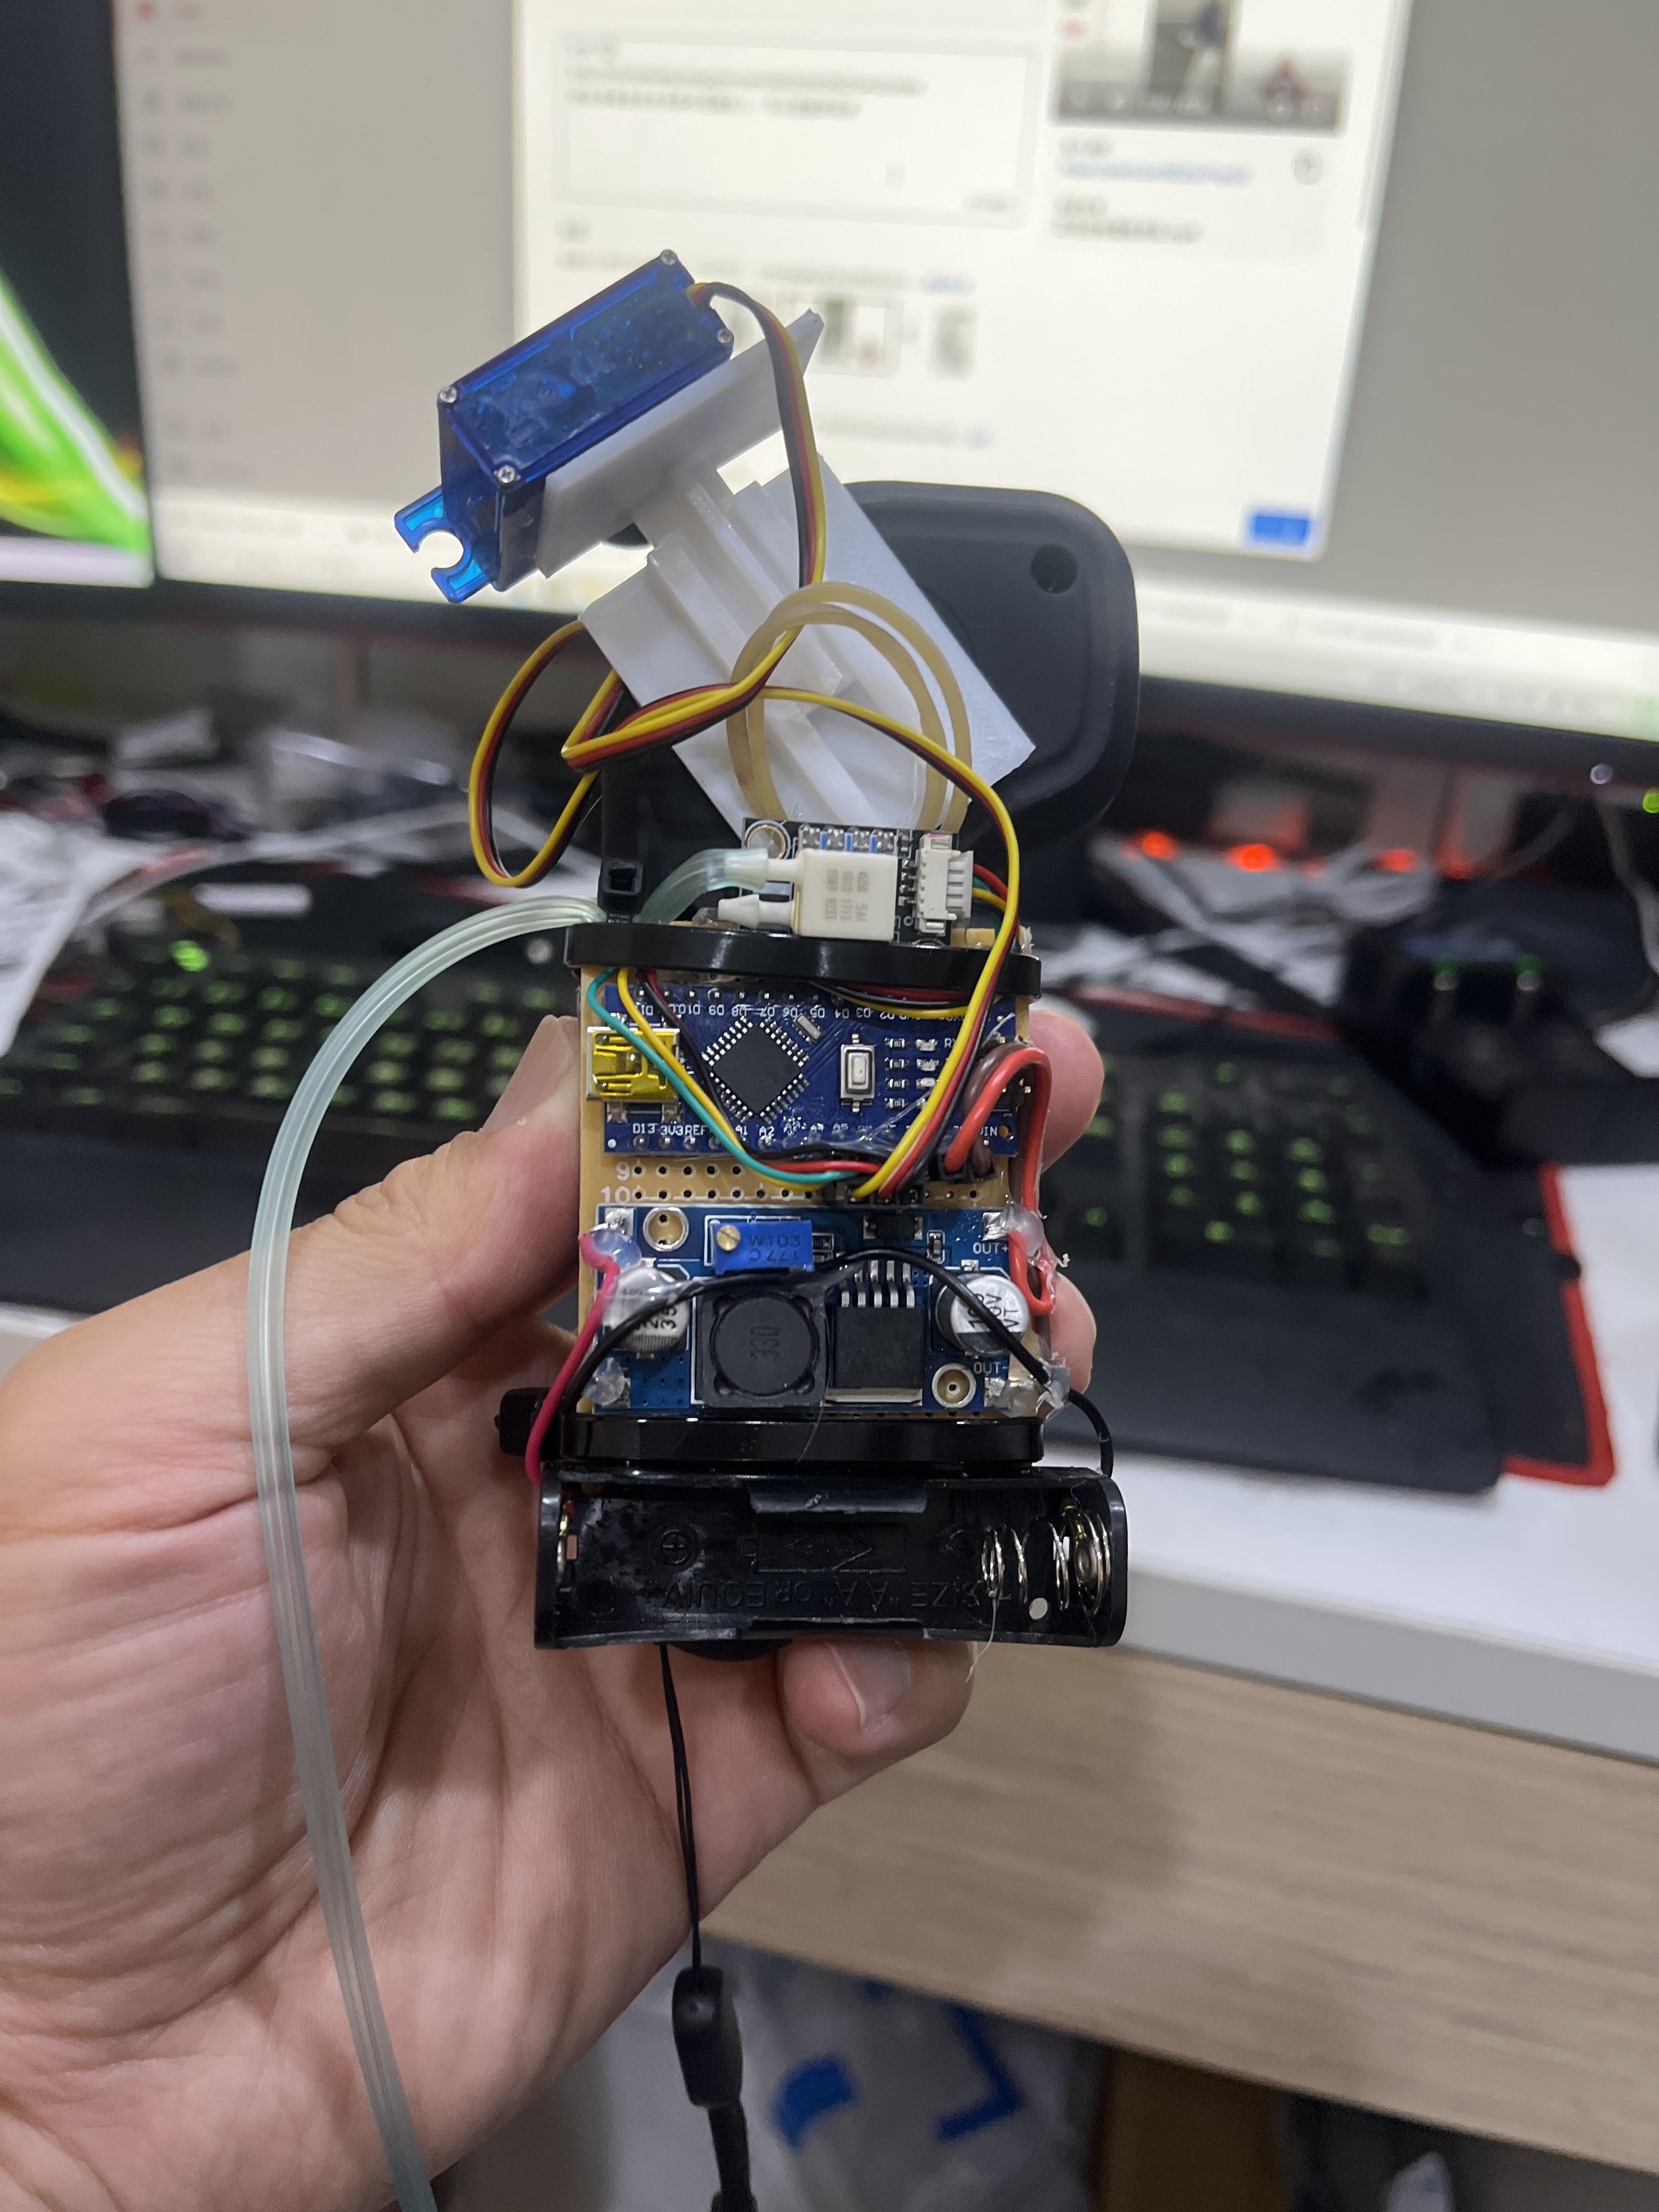
前幾天就是在等傳感器,超級熱心的網友提供了XGZP04的晶片而且很快就收到了,正在實驗板上努力OP電路的時候,老朋友Henry剛好之前有在玩無人機,而這顆傳感器MS4525DO在無人機的空速管裡頭用到很多。當他看到我的發文後立刻就把手邊剩下的傳感器寄給我。幾乎是只比XGZP04晚半天就收到了。
所以最終還是採用MS4525DO的解決方案,這樣的話可以減少製作時間,而且電路板也會小很多。當然,Oliver的熱心也會好好研究,畢竟XGZP04真的便宜很多。
4/22那天從下午開始就在焊洞洞板,期間也遇到很多問題。

1. Servo的電力消耗造成整個arduino當掉,這個問題用USB供電的時候並不明顯,所以在最初用Arduino UNO測試時並沒有被發現。換成升壓模組來供電就幾乎開不了機。這個問題同時牽涉到升壓模組跟Servo兩者,在查原因的時候花了不少時間。
Servo的問題國外討論區已經把她說是月經文了,還有個特別名字叫做stall current。討厭是並非隨時隨地電流都很高,就是偶而出現,所以用三用電表還量不出壓降。後來把servo換成比較高檔的,升壓模組也從2A換到4A才順利解決。


2. 原本的Arduino nano也是有點問題,有的時候讀的到傳感器資料,有時候又讀不到。也是卡了很久。最後換了一塊板子才順利解決。


3. Arduino pro micro是爛東西,程式如果上傳的時候選錯型號就掛掉。Sparkfun自己也在troubleshooting有寫,我也在這個板子上卡了好久。

以上全部問題釐清已經是晚上一點了。簡單的說,就是倒楣,一共就四個元件結果全部出問題一遍。

一直到23號星期六早上重新焊過一塊板子才完全處理完。


下午就帶我家公子去河濱公園玩了,真的很開心。

最後還有一點點小問題,就是servo的滾輪跟遙控器的滾輪還是會滑開,所以有的時候會鈍鈍的,朝反方向動一動就可以。目前的滾輪我是用遙控模型飛機的海綿輪胎,之後我會看看有沒有辦法改成橡皮或者摩擦力更大的材質。


2022/5/1更新

後來持續改善滾輪滑開的問題,期間試過很多材質,包含橡皮、泡棉、矽膠等等,滑開的情況基本沒改善,原因真的不清楚,可能是滾輪並不是一個平面,加上有彈回的力量。所以在滾動的過程中磨擦力比較弱的時候就會稍稍有點滑開。

最後還是決定使用破壞性改裝,買一個備用的拆開來研究。
昨天(4/30)下午收到遙控器,迫不急待地拆開來一看,居然不是使用可變電阻而是用磁力感應。看來要用電子取代的方式不太容易。


最後確認採用機械直接驅動的方案。我把滾輪中間的孔擴大,然後接一根軸出來,做一塊壓板然後跟servo連接起來,因為準度實在很差,用了很多泡棉增加運動的空間。
最後完成圖:
這個解決方式看起來就完全沒有滑掉的可能,只剩下軸心打滑。因為軸心部分我是把鑽頭切短,所以沒有一個很好的固定方法,就是緊配加上快乾膠。
等下次出去玩的時候再測測看了。


2022年4月17日 星期日

全球資金緊縮,必然會對經濟造成影響

剛剛看到我自己去年九月底寫的文章覺得很好玩。
雖然這些文章放在blogger上,但主要還都算是寫給自己看的,比較像是筆記或者工作紀錄,筆記放公開比較會用心寫,檔案也比較容易保存。

只是沒想到這次猜的超準,過了半年居然跟當初預期的完全相同...以後遇到我請叫我顧半仙! 哈哈...自爽而已

前兩個星期美國宣布升息一碼,隔天央行立刻跟進。為了因應全球通膨,全球大收水的行動正式展開。

有的時候真的覺得,這些官員腦子是不是進水,或者是背後還有更深的戰略考量,我就不清楚。不過連我這種站在市場末端韭菜都知道任何的貨幣政策都會有"遞延"的時間差。

其實收水的動作早在去年九月就該開始了,搞不懂那時候經濟已經確認OK,股票又漲的亂七八糟的時候,就應該停止印鈔。但卻持續印到現在。美國好像一直到前幾天才停止買債。真是莫名其妙。

好啦,廢話不說,直接切重點。

反正我的觀察就是現在才"開始"收水太慢,通膨還是會繼續持續大約半年。股票跌定了,剛好昨天才讀到"一個投機者告白"這本書裡的一段文章,簡單的說,市場的任何波動都是反應投資人的"預期"。因此只要發生了就成為過去。
只有貨幣政策是"必然"會在未來發生。政府的貨幣政策絕對會影響市場。

台股最近才開始跌,美股也跌了一大段,一堆韭菜還在抄底。只能對這些人由衷的感激,如果不是你們,就不會有另外一群人賺的到錢。

反正接下來一直到年底甚至明年中,股市發生的強況只有兩種,"盤跌"或者"崩跌"

我是已經做好準備了。減碼長期投資持股的籌碼,清空短期投機持股。增加固定收益商品,ex特別股。

唯一我認為還有投資價值的是陸股(只能買到香港發行的陸股),理由就是實在是跌到沒空間跌了,殖利率真的很香,就算再往下跌,股利也絕對能有所保護。
第二個理由就是我相信美國收資金的同時,大陸十之八九會持續寬鬆。就跟之前一樣,當美國寬鬆的時候大陸反而死都不放銀根。

我相信這絕對是經融戰略的考量。

在未來,熱戰將不在是國際角力的重點(這次普丁真是白癡了),經融戰爭這種隱晦不明顯的戰爭才是未來的重點。
也是小韭菜翻轉人生的機會。大家好好把握。